GP180机器人去毛刺系统集成项目展示 智能自动化打磨解决方案
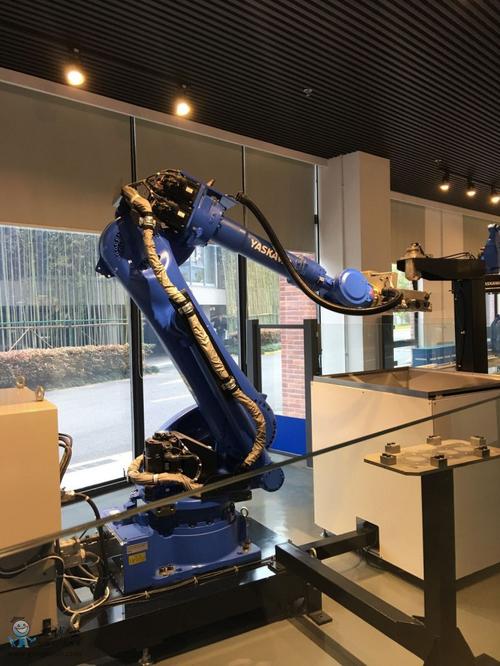
随着制造业对精度和效率要求的不断提高,去毛刺作为工件加工的关键工序,其自动化升级已成为行业趋势。机器人去毛刺系统通过集成工业机器人、力控工具、视觉定位及安全防护等模块,实现了高效、稳定的柔性加工。本文以GP180机器人为核心,展示一套完整的去毛刺系统集成方案。
一、项目背景
传统人工去毛刺存在效率低、一致性差、粉尘危害等问题。GP180机器人具有负载大、臂展长、刚性高的特点,适用于中型铸件、锻件的去毛刺作业。本系统集成项目针对某汽车零部件企业的变速箱壳体,实现自动去毛刺,要求节拍≤60秒/件,表面粗糙度Ra≤3.2μm。
二、系统架构
- 机器人本体:GP180六轴工业机器人,重复定位精度±0.05mm,负载180kg,臂展2.7m。
- 末端执行器:集成浮动主轴(径向浮动±5mm,轴向柔顺)与专业磨头,实现恒力打磨;采用快换装置,便于更换不同工具。
- 力控系统:通过气压伺服控制保持接触力恒定(50-200N可调),适应毛刺尺寸变化。
- 视觉系统:2D/3D相机识别工件位置和毛刺分布,引导机器人路径补偿。
- 安全防护:安全围栏、光栅、安全继电器,机器人具备碰撞检测功能。
- 控制系统:PLC+工业PC上位机,集成机器人控制器与视觉软件,通过EtherCAT通讯,实现多设备协同。
三、集成关键技术
- 离线编程与仿真:利用RoboGuide或RobotStudio建立工作站模型,自动生成打磨路径,缩短现场调试时间。
- 力位混合控制:结合力传感器与位置补偿算法,确保去除量均匀,避免过切。
- 视觉引导纠偏:视觉系统定位工件实际位姿,动态修正轨迹,提升系统柔性。
- 除尘与排屑:集成吸尘装置,保持工作环境清洁。
四、工作流程
工件由输送线到达定位台→视觉拍照定位→机器人抓取工件(或工具)→按预设程序打磨去毛刺→力控自适应调整→完成后放回输送线→除尘清理。每个循环约50秒,满足节拍要求。
五、实施效果
- 质量提升:去毛刺均匀,无漏磨,Ra≤3.2μm,合格率99.5%。
- 效率提升:替代2名人工,产能提高30%,可24小时连续运行。
- 成本降低:半年内收回投资,且减少工伤风险。
- 柔性化:更换工件只需调用新程序,适合多品种生产。
六、结论
GP180机器人去毛刺系统集成项目展示了机器人、力控、视觉等技术的有效融合,为制造业提供了高效智能的去毛刺解决方案。未来可进一步集成AI工艺优化,实现自适应加工,推动智能工厂建设。
如若转载,请注明出处:http://www.lyphppx.com/product/45.html
更新时间:2026-10-15 00:01:17